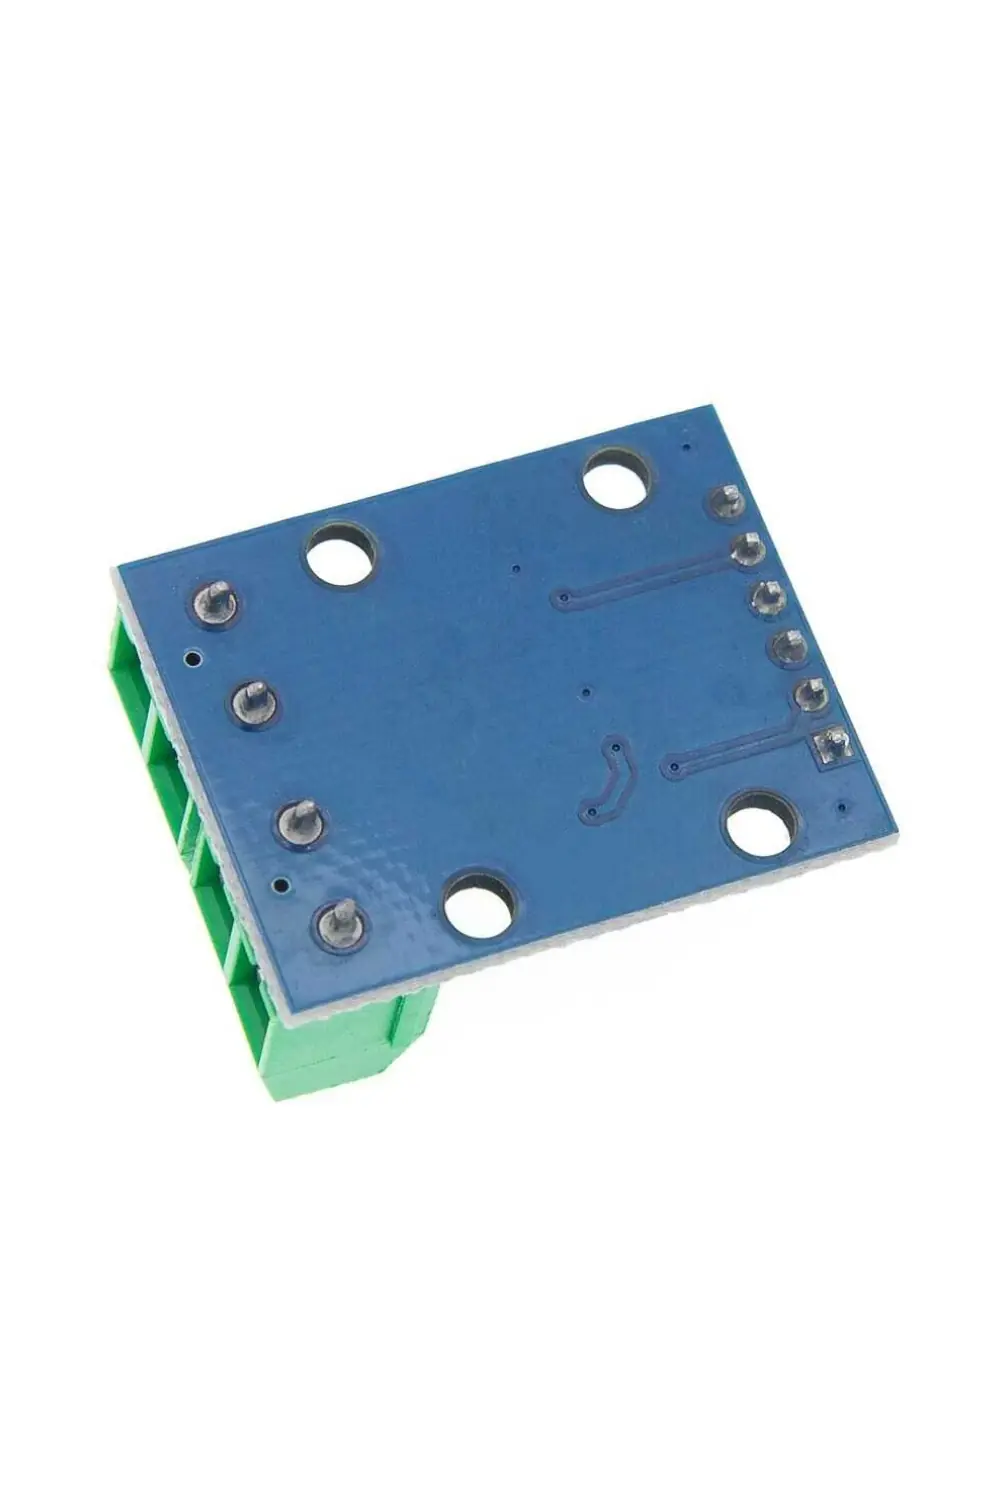
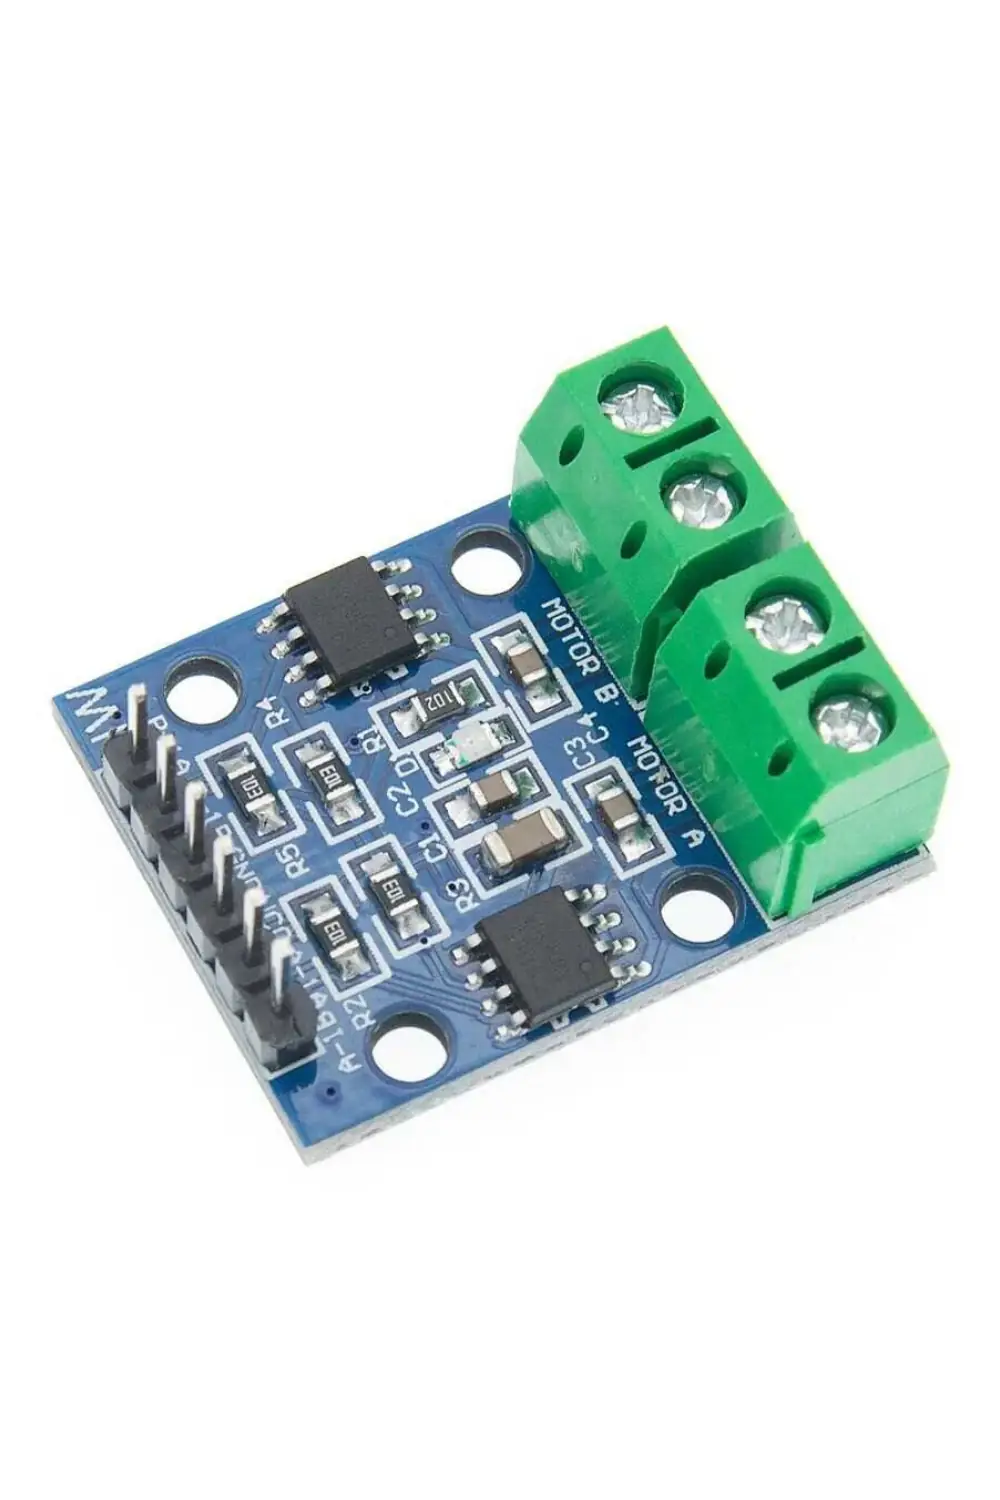
L9110S Çift Kanal DC Motor Sürücü Modülü
KDV Hariç:₺ 0,01
Stokta Yok
Stoğa girince haber verelim
E-posta adresinizi bırakın, ürün tekrar stoğa girdiğinde size hemen haber verelim.
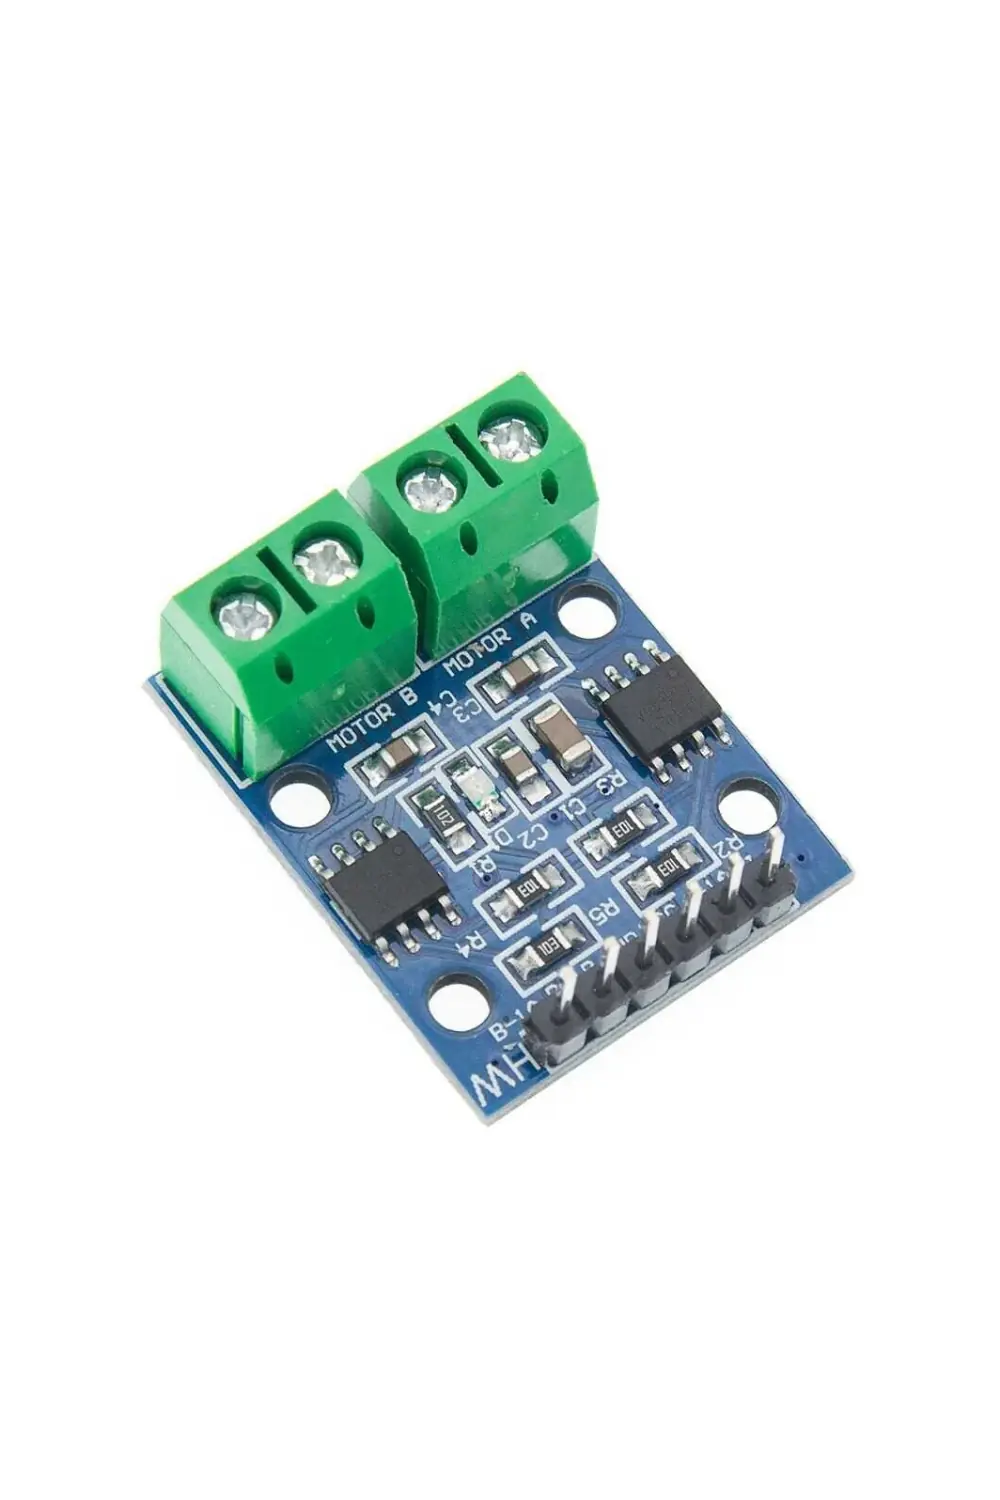
L9110S Çift Kanal DC Motor Sürücü Modülü, Arduino, ESP32 ve diğer mikrodenetleyicilerle iki adet fırçalı DC motorun hızını ve dönüş yönünü bağımsız olarak kontrol etmek için kullanılan kompakt bir motor sürücü kartıdır. Çift H-köprüsü yapısına sahip bu modül, küçük robotik araçlar, çizgi izleyen robotlar, hareketli mekanizmalar ve elektronik otomasyon projelerinde kullanılabilir.
Modül üzerinde bulunan iki adet L9110S motor sürücü entegresi, iki farklı motor için bağımsız kontrol kanalları sunar. Her kanal, motorun dönüş yönünü belirlemek için iki dijital giriş kullanır. Bu girişlere uygulanan PWM sinyalleri sayesinde motor hızı da kontrol edilebilir.
L9110S motor sürücü kartı, 2.5V ile 12V arasında motor beslemesini destekler. Her motor kanalı için 800mA seviyesinde sürekli çıkış akımı sunan tasarımı sayesinde düşük güçlü DC motor uygulamalarında kullanılabilir. Motorların maksimum akım ihtiyacı, kullanılan sürücünün ve güç kaynağının sınırları içinde kalmalıdır.
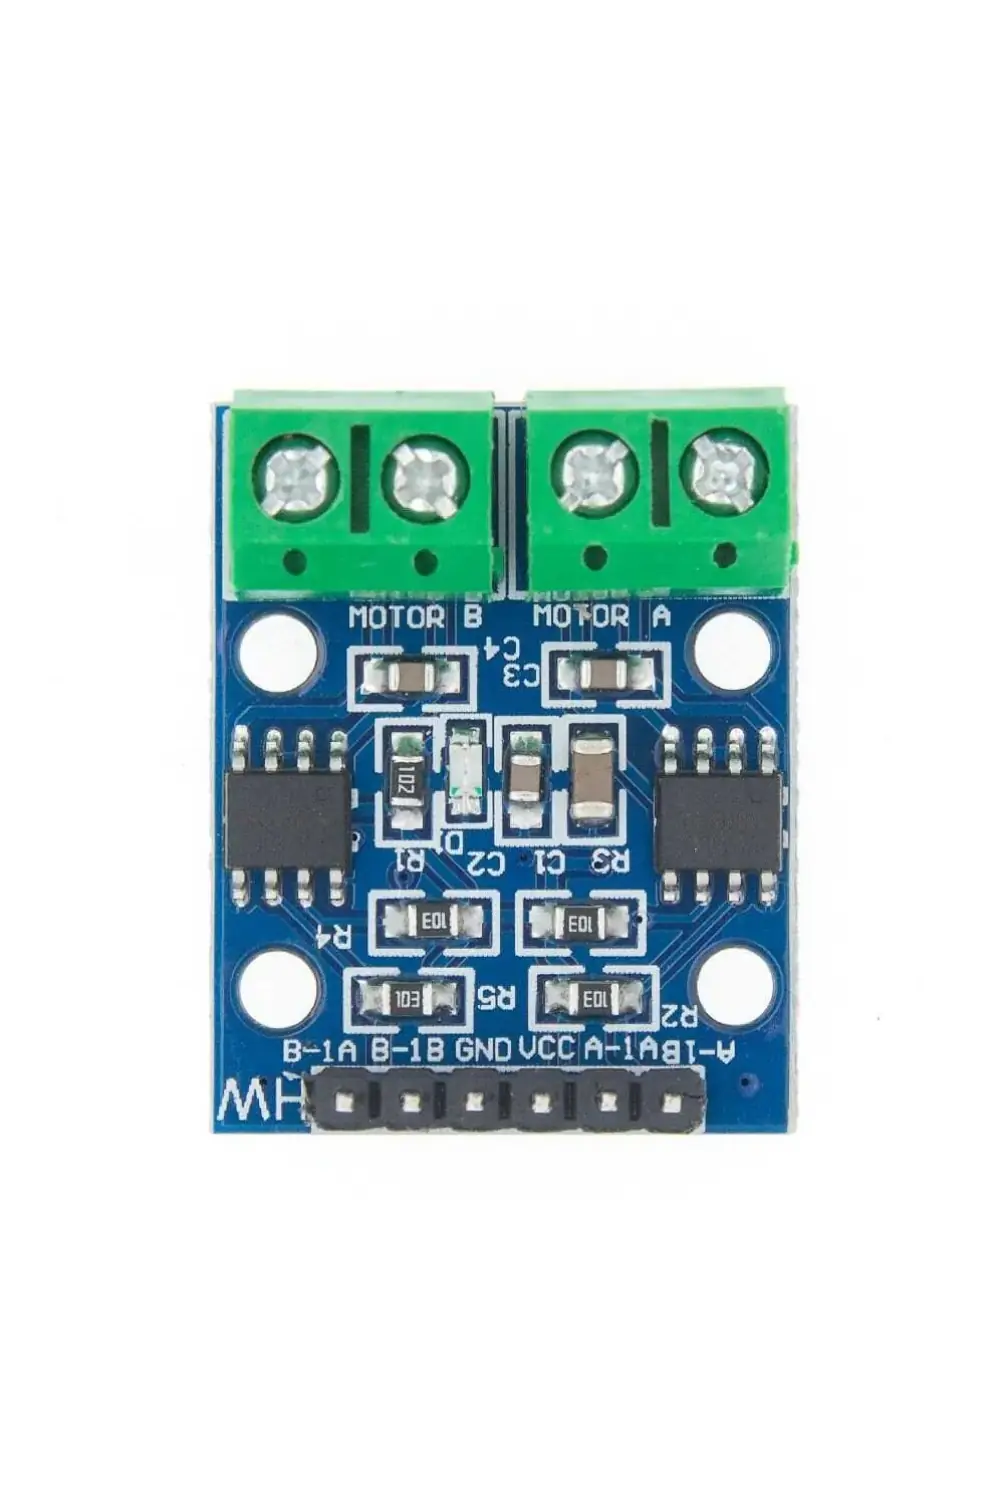
Kartın üzerinde iki adet yeşil vidalı terminal, altı pinli kontrol ve besleme bağlantısı ile dört montaj deliği bulunur. Vidalı terminaller motor kablolarının bağlanmasını kolaylaştırırken kompakt PCB yapısı küçük elektronik muhafazalarda yer tasarrufu sağlar.
Arduino UNO veya Nano ile temel digitalWrite() ve analogWrite() fonksiyonları kullanılarak kontrol edilebilir. Ayrıca uygun sinyal seviyeleri sağlandığında ESP32 gibi 3.3V lojik kullanan geliştirme kartlarıyla da çalıştırılabilir.
L9110S modülü, iki DC motorun kontrolünün yanı sıra uygun 4 kablolu bipolar step motorların temel sürülmesinde de kullanılabilir. Ancak gelişmiş mikrostep ve akım sınırlama gerektiren step motor uygulamaları için A4988 veya DRV8825 gibi özel sürücüler tercih edilmelidir.
Önemli: L9110S kartında motorların güç beslemesi ve sürücü entegresinin beslemesi ortak VCC hattından sağlanır. Arduino veya ESP32 GPIO pinleri motor akımını taşımaz; yalnızca kontrol sinyallerini üretir.
Öne Çıkan Özellikler
- Çift Kanal Motor Kontrolü: İki fırçalı DC motoru bağımsız olarak çalıştırabilir.
- 2.5V–12V Besleme: Farklı düşük gerilimli motor ve batarya sistemleriyle kullanılabilir.
- 800mA Sürekli Akım: Kanal başına referans 800mA çıkış akımı kapasitesi.
- İleri ve Geri Dönüş: İki dijital kontrol girişiyle motor yönü değiştirilebilir.
- PWM Hız Kontrolü: Motorların hızı mikrodenetleyiciden gönderilen PWM sinyalleriyle ayarlanabilir.
- İki L9110S Entegresi: Her motor için ayrı H-köprüsü kontrol devresi.
- Arduino ve ESP32 Desteği: Uygun GPIO bağlantılarıyla farklı geliştirme kartlarında kullanılabilir.
- Vidalı Motor Terminalleri: İki motorun kablolarını kolayca sabitlemeye uygun bağlantı yapısı.
- Kompakt Tasarım: Mini robotlar, elektronik prototipler ve dar alanlı motor projeleri için uygun yapı.
- Bipolar Step Motor Desteği: Uygun bir 4 kablolu step motorun iki sargısını kontrol edebilir.
Bağlantı (Pinout)
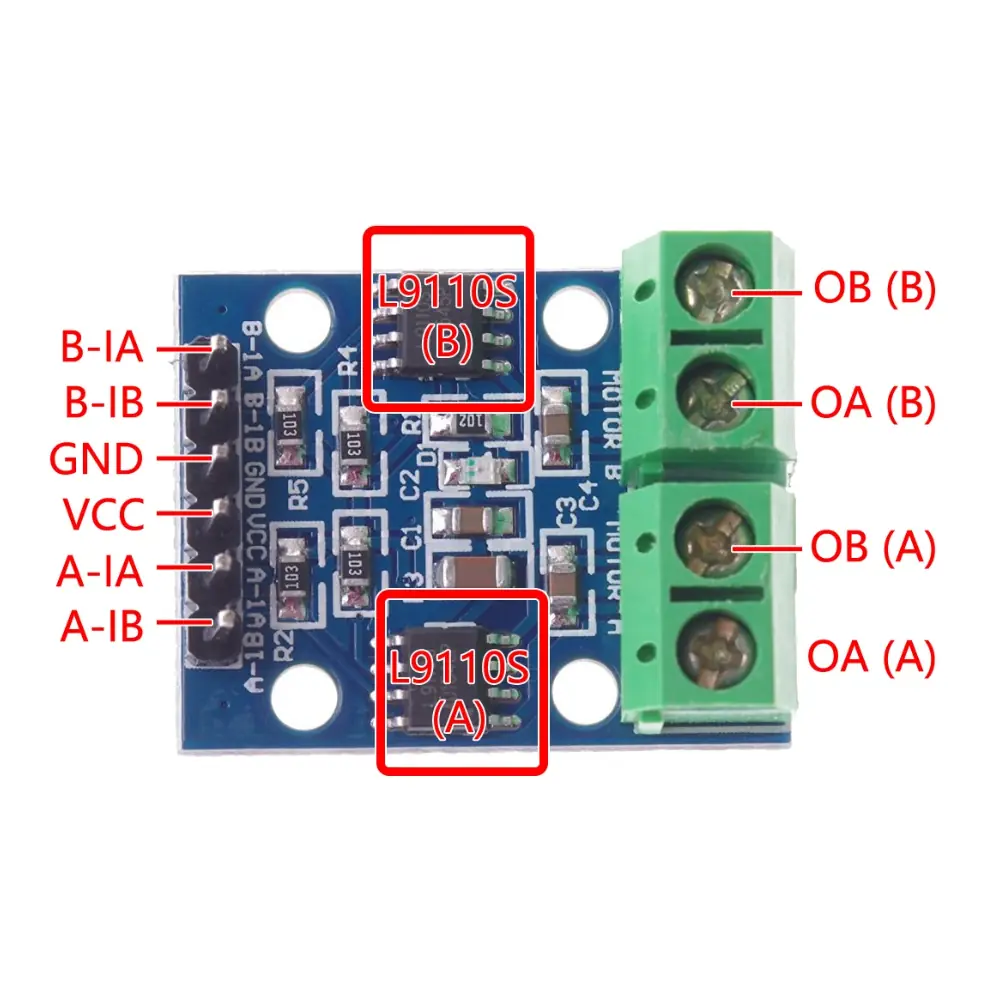
Fotoğraftaki L9110S sürücü modülünde altı kontrol ve besleme pini ile iki adet vidalı motor bağlantı terminali bulunur. Motor sürme işlemi, A ve B kanallarına ait ikişer dijital kontrol girişi üzerinden gerçekleştirilir.
Kontrol ve Besleme Pinleri
| VCC | 2.5V - 12V DC Motor ve Sürücü Besleme Girişi |
| GND | Toprak / Negatif Besleme |
| A-1A / A-IA | Motor A Birinci Kontrol Girişi |
| A-1B / A-IB | Motor A İkinci Kontrol Girişi |
| B-1A / B-IA | Motor B Birinci Kontrol Girişi |
| B-1B / B-IB | Motor B İkinci Kontrol Girişi |
Motor Çıkışları
| MOTOR A | Birinci DC Motorun İki Kablosu |
| MOTOR B | İkinci DC Motorun İki Kablosu |
Önemli: MOTOR A ve MOTOR B terminallerindeki bağlantılar H-köprüsü çıkışlarıdır. Sabit pozitif ve negatif güç çıkışı olarak kullanılmamalıdır. Dönüş yönü değiştiğinde motor uçları arasındaki gerilim polaritesi de değişir.
Kartın üretim varyantına göre bağlantıların fiziksel dizilişi farklı olabilir. Lehimli pinlerin sırası, kart üzerindeki baskı etiketlerine göre doğrulanmalıdır.
L9110S Motor Yön Kontrol Tablosu
Her motor için iki kontrol girişi bulunur. Girişlerin farklı seviyelerde olması motorun bir yönde dönmesini, durumların ters çevrilmesi ise diğer yönde dönmesini sağlar.
| IA | IB | Motor Davranışı |
|---|---|---|
| HIGH | LOW | Birinci Yönde Dönüş |
| LOW | HIGH | Ters Yönde Dönüş |
| LOW | LOW | Motor Sürülmez / Durma |
| HIGH | HIGH | Motor Sürülmez / Durma |
L9110S entegresinin referans doğruluk tablosunda iki giriş eşit seviyedeyken iki motor çıkışının da LOW seviyesine geçtiği belirtilir. Motorun durma ve frenleme karakteristiği kullanılan entegre varyantına ve elektriksel koşullara göre değerlendirilmelidir.
Not: Motorun gerçek saat yönü veya saat yönünün tersi hareketi, motor kablolarının hangi sırayla bağlandığına bağlıdır.
Arduino UNO ile L9110S Motor Sürücü Bağlantısı
L9110S modülü, Arduino UNO'nun dört PWM çıkışı kullanılarak iki DC motorun hız ve yön kontrolünde kullanılabilir.
Aşağıdaki örnekte motorların 6V DC ile çalışmaya uygun olduğu ve harici 6V güç kaynağının yeterli akım sağlayabildiği varsayılmıştır.
| L9110S VCC | Harici 6V DC Güç Kaynağı (+) |
| L9110S GND | Harici Güç Kaynağı (-) ve Arduino GND |
| A-1A | Arduino D5 (PWM) |
| A-1B | Arduino D6 (PWM) |
| B-1A | Arduino D9 (PWM) |
| B-1B | Arduino D10 (PWM) |
| MOTOR A | Birinci DC Motor |
| MOTOR B | İkinci DC Motor |
Bağlantı Adımları
- Arduino'nun ve motor güç kaynağının enerjisini kesin.
- Birinci DC motoru MOTOR A vidalı terminaline bağlayın.
- İkinci DC motoru MOTOR B vidalı terminaline bağlayın.
- Harici motor beslemesinin pozitif ucunu VCC pinine bağlayın.
- Harici beslemenin negatif ucunu GND pinine bağlayın.
- Motor sürücünün GND hattını Arduino GND ile ortaklayın.
- A-1A, A-1B, B-1A ve B-1B bağlantılarını sırasıyla Arduino D5, D6, D9 ve D10 pinlerine bağlayın.
- Motorların çalışma gerilimini, sürekli akımını ve kalkış akımını kontrol edin.
- Arduino örnek kodunu yükleyerek motorları düşük PWM değeriyle test edin.
Besleme Uyarısı: Motorlar Arduino'nun GPIO pinlerinden beslenmemelidir. Ayrı bir güç kaynağı kullanıldığında Arduino ve L9110S arasında ortak GND bağlantısı yapılmalıdır. Harici 6V veya 12V motor beslemesi Arduino'nun 5V pinine doğrudan uygulanmamalıdır.
Örnek Proje: Arduino ile İki DC Motorun Hız ve Yön Kontrolü
Bu uygulamada L9110S sürücü kartına bağlanan iki DC motor, Arduino UNO tarafından farklı hızlarda ve yönlerde çalıştırılır. Motorların hızı PWM sinyaliyle ayarlanır.
Örnek program iki motoru önce ileri yönde çalıştırır, ardından durdurur ve geri yönde döndürür. Son aşamada motorlara farklı PWM değerleri gönderilerek bağımsız hız kontrolü gösterilir.
Gerekli Malzemeler
- 1 x L9110S Çift Kanal Motor Sürücü Modülü
- 1 x Arduino UNO Geliştirme Kartı
- 2 x Uygun Fırçalı DC Motor
- 1 x Motor Gerilimine ve Akımına Uygun Harici Güç Kaynağı
- Uygun Jumper ve Motor Bağlantı Kabloları
- 1 x USB Kablosu ve Bilgisayar
Arduino Örnek Kodu
const byte MOTOR_A_IA = 5;
const byte MOTOR_A_IB = 6;

const byte MOTOR_B_IA = 9;
const byte MOTOR_B_IB = 10;

// Hiz: -255 ile +255 arasi
void motorKontrol(
  byte pinIA,
  byte pinIB,
  int hiz
) {
  hiz = constrain(hiz, -255, 255);

  if (hiz > 0) {
    analogWrite(pinIB, 0);
    analogWrite(pinIA, hiz);
  }
  else if (hiz < 0) {
    analogWrite(pinIA, 0);
    analogWrite(pinIB, -hiz);
  }
  else {
    analogWrite(pinIA, 0);
    analogWrite(pinIB, 0);
  }
}

void motorlariDurdur() {
  motorKontrol(MOTOR_A_IA, MOTOR_A_IB, 0);
  motorKontrol(MOTOR_B_IA, MOTOR_B_IB, 0);
}

void setup() {
  pinMode(MOTOR_A_IA, OUTPUT);
  pinMode(MOTOR_A_IB, OUTPUT);
  pinMode(MOTOR_B_IA, OUTPUT);
  pinMode(MOTOR_B_IB, OUTPUT);

  motorlariDurdur();
}

void loop() {
  // Iki motor ileri
  motorKontrol(MOTOR_A_IA, MOTOR_A_IB, 160);
  motorKontrol(MOTOR_B_IA, MOTOR_B_IB, 160);

  delay(2000);

  motorlariDurdur();
  delay(1000);

  // Iki motor geri
  motorKontrol(MOTOR_A_IA, MOTOR_A_IB, -160);
  motorKontrol(MOTOR_B_IA, MOTOR_B_IB, -160);

  delay(2000);

  motorlariDurdur();
  delay(1000);

  // Iki motor farkli hizlarda
  motorKontrol(MOTOR_A_IA, MOTOR_A_IB, 100);
  motorKontrol(MOTOR_B_IA, MOTOR_B_IB, 200);

  delay(2000);

  motorlariDurdur();
  delay(1000);
}
Beklenen Sonuç
Program çalıştırıldığında iki motor yaklaşık iki saniye aynı yönde döner ve bir saniye durur. Ardından motorlar ters yönde çalışır ve tekrar durur.
Son aşamada Motor A daha düşük, Motor B daha yüksek PWM değeriyle çalıştırılır. Bu sayede iki motorun bağımsız hız kontrolü gözlemlenebilir.
Önemli: Kodda kullanılan 100, 160 veya 200 değerleri doğrudan motor devrini (RPM) ifade etmez. Gerçek motor hızı besleme gerilimine, mekanik yüke ve motorun özelliklerine bağlıdır. Düşük PWM değerlerinde bazı motorlar kalkış yapamayabilir.
L9110S Motor Sürücü ile PWM Hız Kontrolü
PWM (Pulse Width Modulation), motor sürücü girişine belirli frekansta açma ve kapama darbeleri uygulanarak ortalama motor gücünün kontrol edilmesini sağlayan yöntemdir.
L9110S modülünde her motor için iki kontrol girişi bulunur. Bir giriş LOW seviyesinde tutulurken diğer girişe PWM sinyali gönderilerek motor bir yönde çalıştırılabilir.
Motor yönünü değiştirmek için PWM uygulanan giriş değiştirilir. Arduino UNO üzerinde analogWrite() fonksiyonu 0 ile 255 arasında PWM değeri üretir.
Motor hızı ve yönü yazılımla kontrol edilebilse de kart üzerinde motor devrini ölçen bir enkoder veya kapalı çevrim hız kontrol devresi bulunmaz. Sabit RPM kontrolü isteniyorsa uygun geri besleme sensörü ve kontrol algoritması eklenmelidir.
L9110S ile MX1508 ve L298N Arasındaki Farklar
L9110S, MX1508 ve L298N modülleri çift kanallı DC motor kontrolünde kullanılabilse de farklı besleme aralıklarına, akım sınırlarına ve elektriksel yapılara sahiptir.
| Özellik | L9110S | MX1508 | L298N |
|---|---|---|---|
| DC Motor Sayısı | 2 | 2 | 2 |
| Besleme Aralığı | 2.5-12V | 2-9.6V | Daha Yüksek Gerilimleri Destekler |
| Akım Kapasitesi | 800mA/Kanal Referans | Entegre Varyantına ve Soğutmaya Bağlı | Kart ve Soğutma Yapısına Bağlı |
| PWM Hız Kontrolü | Var | Var | Var |
| Yön Kontrolü | Var | Var | Var |
| Bağımsız Enable Pinleri | Yok | Yok | Yaygın Modüllerde Var |
| Fiziksel Yapı | Kompakt | Kompakt | Genellikle Daha Büyük |
L9110S, düşük akımlı motor projelerinde ve küçük robotik sistemlerde kullanılabilir. Daha yüksek akım, farklı besleme gerilimi veya gelişmiş koruma özellikleri gereken uygulamalarda uygun başka motor sürücüsü seçilmelidir.
Not: Bu üç modül birbirinin doğrudan pin uyumlu alternatifi değildir. Kontrol bağlantıları, besleme sınırları ve sürücü kapasiteleri farklıdır.
L9110S ile Step Motor Çalıştırılabilir mi?
L9110S kartı üzerinde iki bağımsız H-köprüsü bulunduğundan uygun 4 kablolu bipolar step motorun iki sargısı kontrol edilebilir.
Bu yöntem, step motorların temel çalışma prensibini öğrenmek ve düşük akımlı motorlarla basit adım sıralama uygulamaları oluşturmak için kullanılabilir.
Ancak L9110S üzerinde özel bir step motor akım sınırlama veya gelişmiş mikrostep kontrolü bulunmaz. Bu nedenle özellikle yüksek akımlı NEMA17 motorlar için doğrudan uygun olduğu varsayılmamalıdır.
Hassas konumlandırma ve kontrollü mikrostep gereken uygulamalarda uygun A4988, DRV8825 veya benzeri step motor sürücüleri tercih edilmelidir.
L9110S Hangi DC Motorlarla Kullanılabilir?
L9110S, besleme gerilimi 2.5V ile 12V arasında bulunan ve sürekli/kalkış akımı sürücü sınırlarını aşmayan fırçalı DC motorlarla kullanılabilir.
Küçük robotik araçlarda kullanılan 3-6V redüktörlü DC motorlar, düşük güçlü oyuncak motorları ve kompakt hareket mekanizmaları örnek uygulamalardır.
Motor seçiminde nominal çalışma akımı kadar kalkış akımı ve kilitli rotor (stall) akımı da önemlidir. Motor sıkıştığında veya aniden kalkış yaptığında çekilen akım normal çalışma değerinin üzerine çıkabilir.
Uygun Olmayan Uygulamalar: Yüksek akımlı DC motorlar, üç fazlı BLDC motorlar, gelişmiş mikrostep gerektiren step motor uygulamaları ve sürücünün termal sınırlarını aşan sürekli yükler için kullanılmamalıdır.
Kullanım Alanları
- Arduino Robot Arabaları: İki DC motorun yön ve hız kontrolü.
- Çizgi İzleyen Robotlar: Sol ve sağ motor hızlarının farklı ayarlanması.
- Engelden Kaçan Robotlar: Sensör verilerine göre hareket yönünün değiştirilmesi.
- Mini RC Araçlar: Kablosuz kontrol edilen küçük motorlu sistemler.
- ESP32 Robotik Projeleri: WiFi veya Bluetooth üzerinden kontrol edilen motorlu cihazlar.
- Hareketli Maketler: Oyuncak, model ve mekanik prototiplerde düşük güçlü motor kontrolü.
- Temel Step Motor Deneyleri: Uygun düşük akımlı bipolar step motorların kontrolü.
- STEM ve Robotik Eğitim: H-köprüsü, PWM, DC motor yönü ve hız kontrolü konularının öğrenilmesi.
- Elektronik Prototipleme: Düşük gerilimli motor sürme sistemlerinin geliştirilmesi.
Kullanım ve Güvenlik Notları
- Motor beslemesi 2.5V–12V aralığında ve kullanılan motorun gereksinimlerine uygun olmalıdır.
- VCC ve GND bağlantıları ters yapılmamalıdır.
- Motor gücü için yeterli akım sağlayabilen harici güç kaynağı tercih edilmelidir.
- Arduino veya ESP32 GPIO pinleri motor güç kaynağı olarak kullanılmamalıdır.
- Motor sürücü ve kontrol kartının GND bağlantıları ortak olmalıdır.
- Kanal başına 800mA değeri sürekli çalışma için referans sınırdır.
- Tepe akımı sürekli çalışma kapasitesi olarak değerlendirilmemelidir.
- Motorun kalkış ve kilitli rotor akımı, sürücünün kapasitesini aşmamalıdır.
- Motorların sürekli yük altında çalışması sırasında sürücü sıcaklığı kontrol edilmelidir.
- Motor kabloları sistem enerjiliyken takılıp çıkarılmamalıdır.
- Vidalı terminal bağlantıları gevşek bırakılmamalıdır.
- Motor kablolarının kısa devre yapmaması sağlanmalıdır.
- Kart üzerinde ayrı bir motor akım sınırlama potansiyometresi bulunmaz.
- Motor yönü değiştirilmeden önce kısa bir durdurma süresi uygulanması önerilir.
- Yüksek akım gerektiren büyük DC motorlarda kullanılmamalıdır.
- BLDC motor kontrolü için uygun değildir.
- Modül sıvı temasından, aşırı nemden ve iletken yüzeylerle kısa devreden korunmalıdır.
İlgili Ürünler
- Arduino UNO R3 Klon Geliştirme Kartı + USB Kablo
- ESP32-WROOM-32 WiFi Bluetooth Geliştirme Kartı 38 Pin
- 6V 250RPM Redüktörlü Sarı Motor
- L298N Voltaj Regülatörlü Çift Motor Sürücü Kartı
- 40 Adet Erkek-Dişi Jumper Kablo 20 cm
- Motor Sürücü Kartları ve Modülleri
Uyumluluk Notu: Tamamlayıcı motor seçerken çalışma gerilimi, nominal akım ve özellikle kilitli rotor akımı kontrol edilmelidir. Yalnızca motorun 6V olması, L9110S ile her yük koşulunda güvenli çalışacağını garanti etmez.
Teknik Dokümanlar
- SunFounder L9110S Motor Sürücü Dokümantasyonu
- HTCSEMI L9110S Entegre Teknik Özellikleri
- L9110S Bağlantı ve Arduino Kullanım Rehberi
Paket İçeriği
- 1 x L9110S Çift Kanal DC Motor Sürücü Modülü (Montajlı PCB, 2 Vidalı Terminal ve 6 Pin Bağlantı Başlığı)
Not: Arduino, ESP32, DC motorlar, güç kaynağı, jumper kablolar ve diğer elektronik bileşenler paket içeriğine dahil değildir.
Sık Sorulan Sorular
L9110S motor sürücü nedir?
L9110S, iki fırçalı DC motorun hızını ve dönüş yönünü kontrol etmek için kullanılan çift kanallı H-köprüsü motor sürücü modülüdür.
L9110S kaç volt ile çalışır?
Referans entegre 2.5V ile 12V DC besleme aralığını destekler. Kullanılacak gerilim, motorun çalışma gerilimine uygun seçilmelidir.
L9110S kaç motor çalıştırabilir?
İki adet fırçalı DC motor bağımsız olarak kontrol edilebilir. Alternatif olarak uygun bir 4 kablolu bipolar step motor sürülebilir.
L9110S kaç amper destekler?
Entegre referansında kanal başına yaklaşık 800mA sürekli akım kapasitesi belirtilir. Daha yüksek tepe akımlarının sürekli kullanılabileceği varsayılmamalıdır.
L9110S Arduino UNO ile uyumlu mu?
Evet. Arduino UNO'nun uygun dijital ve PWM pinleri üzerinden iki motorun yönü ve hızı kontrol edilebilir.
L9110S ESP32 ile kullanılabilir mi?
Evet. L9110S'nin TTL/CMOS uyumlu kontrol girişleri uygun 3.3V lojik sinyallerle kullanılabilir. Motor güç kaynağı ayrı seçilmeli ve GND bağlantıları ortaklanmalıdır.
L9110S ile PWM hız kontrolü nasıl yapılır?
Motorun iki kontrol girişinden uygun olana PWM sinyali uygulanırken diğer giriş LOW seviyesinde tutulur. PWM görev döngüsü değiştirilerek motorun ortalama sürme gücü ayarlanır.
L9110S üzerinde ENABLE pini var mı?
Fotoğraftaki çift kanallı L9110S modülünde ayrı bir ENABLE pini bulunmaz. Motor kontrolü doğrudan A-1A, A-1B, B-1A ve B-1B girişleriyle yapılır.
L9110S 12V motor çalıştırabilir mi?
12V, entegre için belirtilen çalışma aralığının üst sınırıdır. Ancak motorun sürekli ve kalkış akımı sürücü kapasitesini aşmamalıdır. Yüksek akımlı 12V motorlar için uygun değildir.
L9110S ile L298N arasındaki fark nedir?
L9110S küçük motorlar için kompakt ve düşük akımlı bir çözümdür. L298N ise farklı elektriksel yapıya ve daha yüksek besleme gerilimi desteğine sahip bir motor sürücü ailesidir. Bağlantı pinleri birebir aynı değildir.
L9110S ile MX1508 aynı mı?
Hayır. İkisi de çift kanallı motor sürücüdür ancak farklı entegrelerdir. L9110S 2.5-12V besleme aralığında çalışırken MX1508'in önerilen motor besleme aralığı 2-9.6V'tur. Akım ve kontrol özellikleri de farklıdır.
L9110S ile step motor çalıştırılabilir mi?
Evet. Uygun düşük akımlı 4 kablolu bipolar step motorun iki sargısı kontrol edilebilir. Gelişmiş mikrostep ve akım sınırlama gerektiğinde özel step motor sürücüsü kullanılmalıdır.
L9110S motor sürücü için harici güç kaynağı gerekir mi?
Motorun akım ihtiyacını karşılayabilen uygun bir güç kaynağı kullanılmalıdır. Motorların Arduino veya ESP32 GPIO pinlerinden doğrudan beslenmesi uygun değildir.
L9110S üzerinde motor bağlantıları nasıl yapılır?
Birinci motor MOTOR A vidalı terminaline, ikinci motor MOTOR B vidalı terminaline bağlanır. Motor güç beslemesi VCC ve GND bağlantılarından sağlanır.
L9110S paketinde neler bulunur?
Paket içerisinde 1 adet L9110S çift kanallı motor sürücü modülü bulunur. Motorlar, mikrodenetleyici ve güç kaynağı ayrıca temin edilmelidir.
| Ürün Tipi | Çift Kanallı DC Motor Sürücü Kartı |
| Model | L9110S Dual Motor Driver |
| Diğer Adlandırmalar | L9110, HG7881 Uyumlu Çift Motor Sürücü |
| Sürücü Entegresi | 2 x L9110S |
| Motor Sürücü Mimarisi | Çift H-Köprüsü |
| DC Motor Kanal Sayısı | 2 |
| Alternatif Motor Desteği | 1 Adet 4 Kablolu Bipolar Step Motor |
| Besleme Gerilimi | 2.5V - 12V DC |
| Sürekli Çıkış Akımı | 800mA / Kanal (Referans) |
| Tepe Çıkış Akımı | 1.5A - 2A (Kısa Süreli, Entegre Referansı) |
| Kontrol Sinyali | Dijital HIGH / LOW ve PWM |
| Kontrol Giriş Sayısı | 4 |
| Motor A Girişleri | A-1A, A-1B |
| Motor B Girişleri | B-1A, B-1B |
| Besleme Bağlantıları | VCC, GND |
| Motor Bağlantıları | MOTOR A ve MOTOR B |
| Motor Çıkış Terminalleri | 2 x 2 Pinli Vidalı Terminal |
| Kontrol / Besleme Pin Sayısı | 6 |
| Motor Hız Kontrolü | PWM Destekli |
| Motor Yön Kontrolü | İleri / Geri |
| Bağımsız Enable Pini | Bulunmaz |
| Motor Akımını Ayarlayan Potansiyometre | Bulunmaz |
| Harici Akım Sınırlama Ayarı | Bulunmaz |
| Referans Entegre Çalışma Sıcaklığı | 0°C ile +80°C |
| Referans PCB Boyutu | Yaklaşık 29 x 23 mm |
| PCB Rengi | Mavi |
| Montaj Delikleri | 4 Adet |
| Uyumlu Kontrol Kartları | Arduino UNO, Arduino Nano, ESP32, STM32 ve Uygun Mikrodenetleyiciler |
Teknik Not: Besleme aralığı, 800mA sürekli akım ve tepe akımı değerleri L9110S entegresinin referans verileridir. Gerçek modülün sürekli yük kapasitesi PCB tasarımına, soğutmaya, motorun akım ihtiyacına ve ortam sıcaklığına bağlıdır. 1.5–2A tepe değeri sürekli çalışma akımı olarak değerlendirilmemelidir.