L9110 Çift Motor Sürücü Kartı
KDV Hariç:₺ 32,13
Stoktan Teslim
Hafta içi 16:00'a Hafta sonu 14.00'a kadar verilen siparişler aynı gün kargoya verilir
₺ 1.961,44 daha ekleyin, kargo bedava
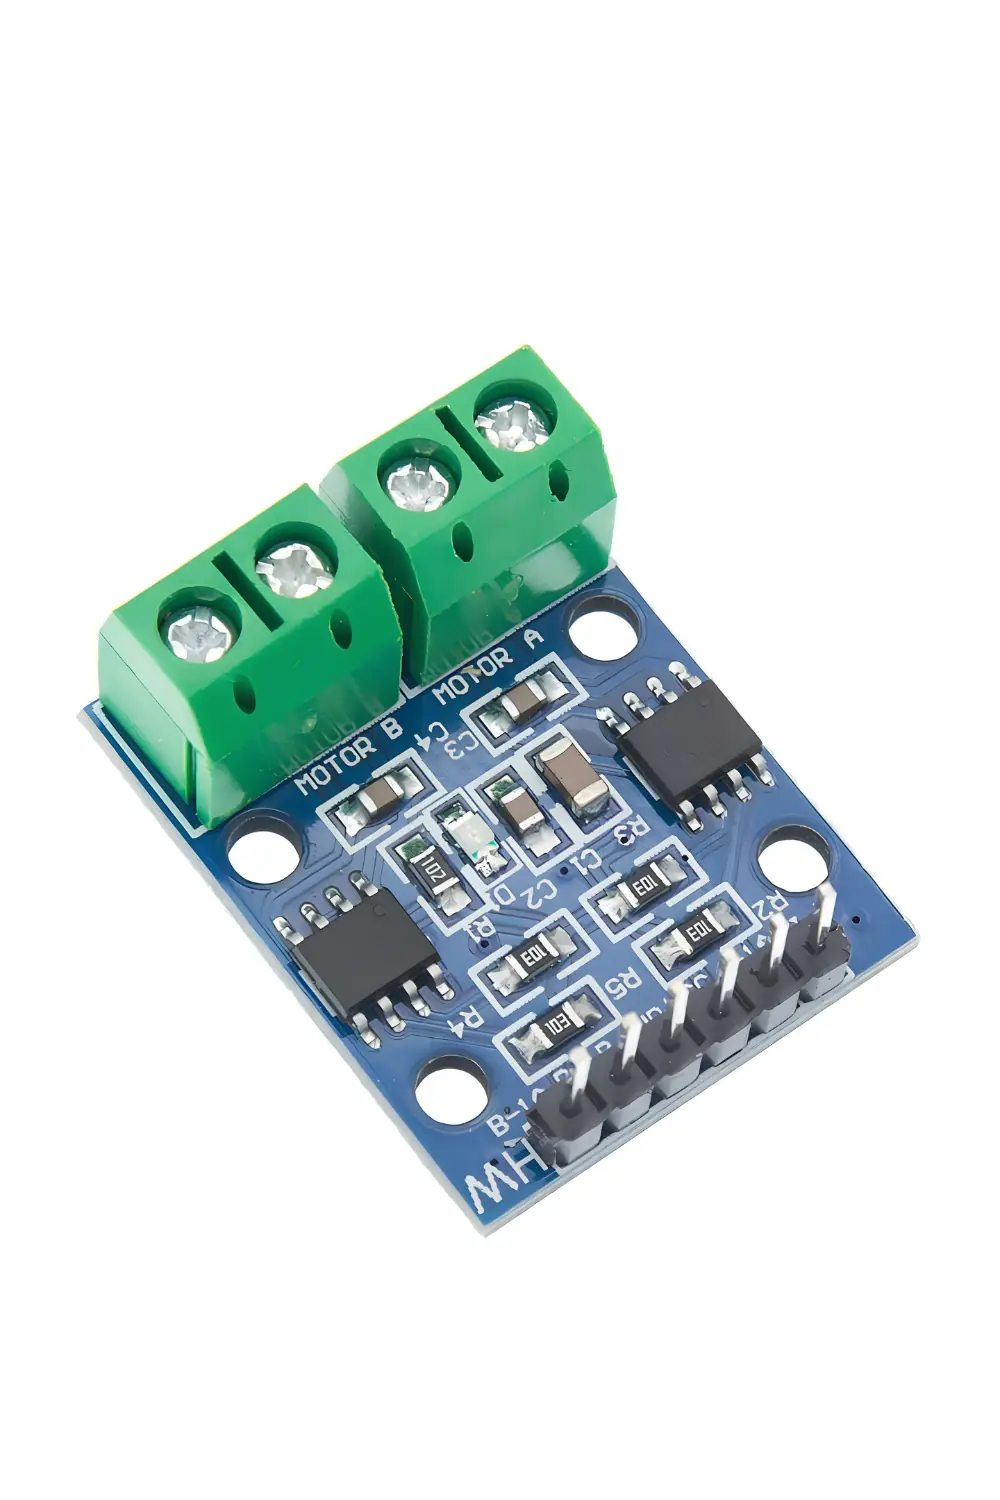
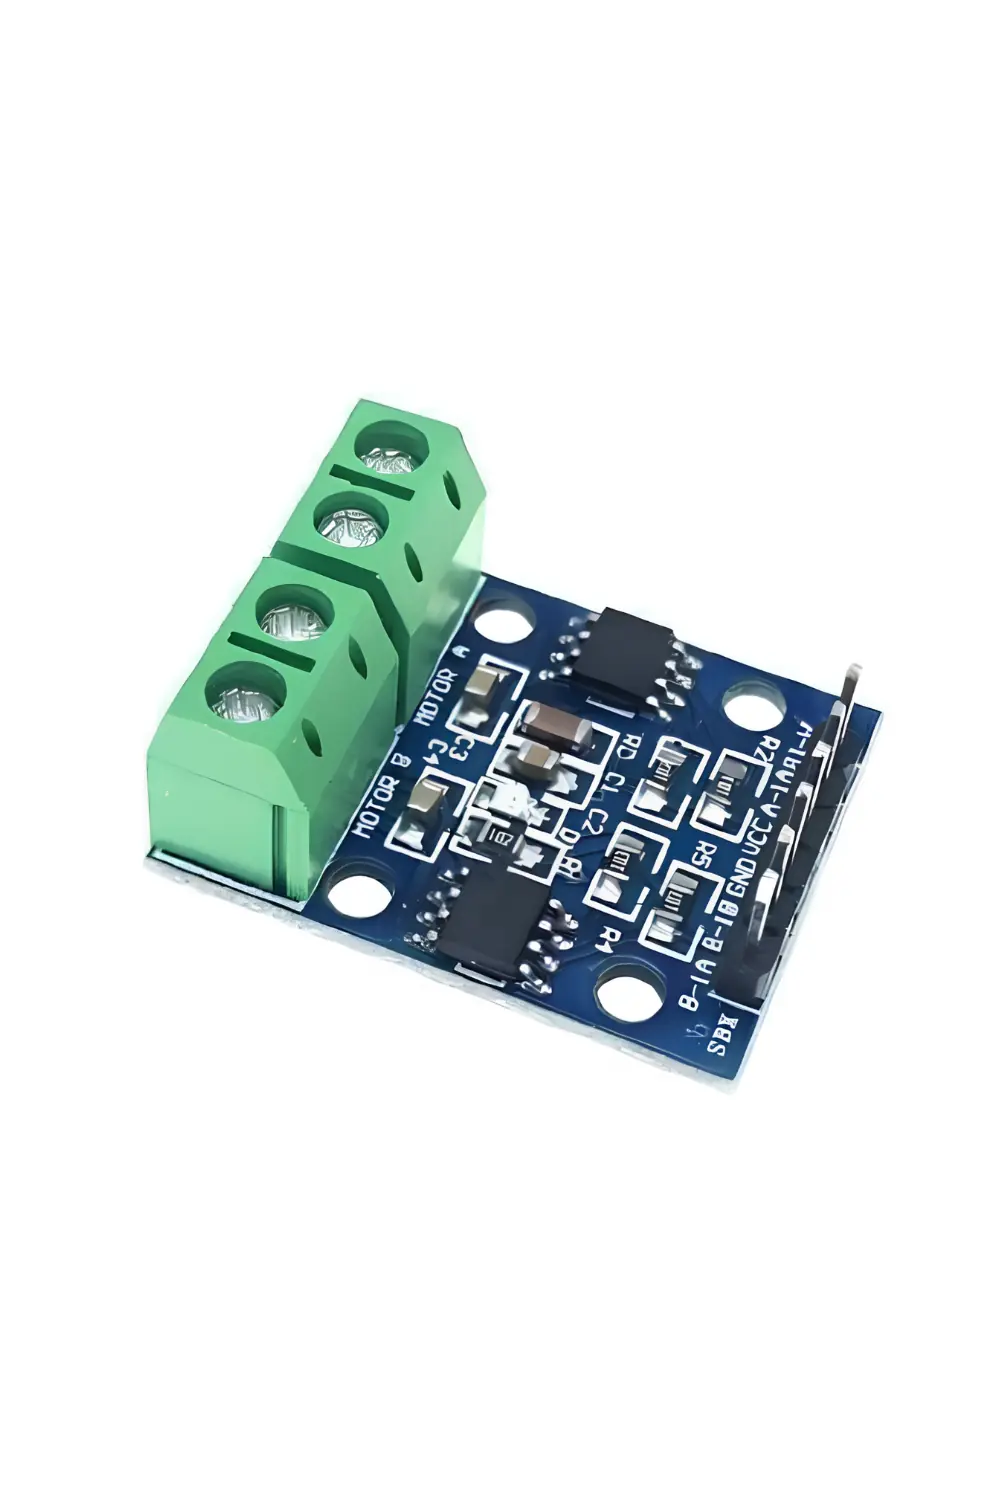
L9110 Çift Motor Sürücü Kartı, iki adet DC motorun hız ve dönüş yönünü birbirinden bağımsız olarak kontrol etmek için tasarlanmış kompakt bir motor sürücü modülüdür. Üzerinde bulunan iki adet L9110S (HG7881) H-köprüsü motor sürücü entegresi sayesinde Arduino, ESP32, STM32 ve diğer mikrodenetleyici sistemleriyle kullanılabilir. Küçük boyutları ve düşük güç gereksinimiyle robotik ve elektronik projelerinde pratik bir motor kontrol çözümü sunar. 2.5V ile 12V DC besleme aralığında çalışan L9110 motor sürücü kartı, motor başına yaklaşık 800mA sürekli çıkış akımı sağlayabilir. PWM (Darbe Genişlik Modülasyonu) desteği sayesinde DC motorların dönüş hızı ayarlanabilirken, dijital kontrol sinyalleriyle ileri ve geri hareket gerçekleştirilebilir. Birbirinden bağımsız iki motorun yanı sıra uygun kontrol sinyalleriyle tek bir 4 kablolu bipolar step motorun sürülmesi de mümkündür. Modül üzerinde motor bağlantıları için vidalı terminaller, kontrol sinyalleri için 6 pinli bağlantı grubu ve montaj delikleri bulunur. Harici Enable pini gerektirmeyen yapısı sayesinde motor kontrolü doğrudan giriş pinleri üzerinden gerçekleştirilir. Yaklaşık 3 x 2 cm boyutlarındaki L9110 çift motor sürücü kartı; çizgi izleyen robotlar, mini sumo robotlar, robot araçlar ve çeşitli otomasyon uygulamalarında kullanılabilir.
Bağlantı Şeması
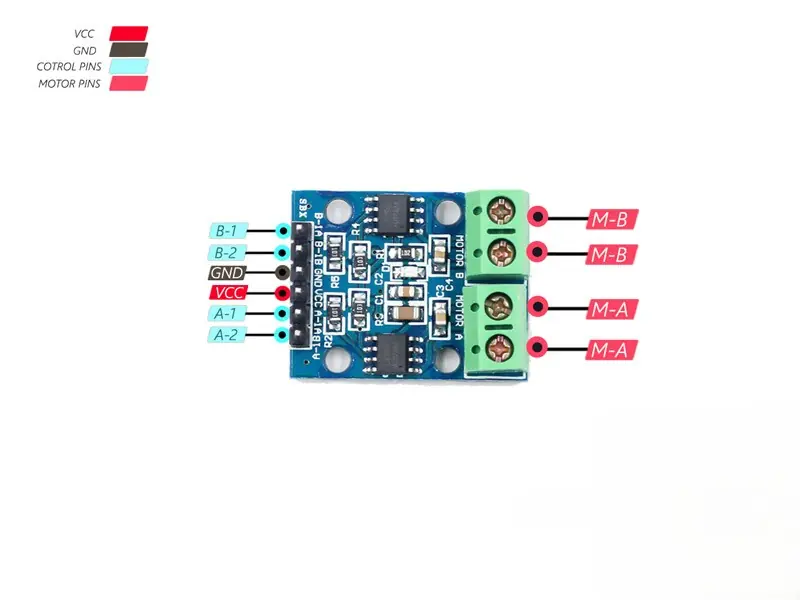
Pin Açıklamaları
| Pin | Açıklama |
|---|---|
| B-1 | Motor B kontrol girişi 1. Dijital veya PWM kontrol sinyali uygulanabilir. |
| B-2 | Motor B kontrol girişi 2. Motorun dönüş yönü ve hız kontrolünde kullanılır. |
| GND | Toprak (Ground) bağlantısı. Besleme kaynağı ve mikrodenetleyici ile ortak GND kullanılmalıdır. |
| VCC | 2.5V - 12V DC motor sürücü besleme girişi. |
| A-1 | Motor A kontrol girişi 1. Dijital veya PWM kontrol sinyali uygulanabilir. |
| A-2 | Motor A kontrol girişi 2. Motorun dönüş yönü ve hız kontrolünde kullanılır. |
| M-B | Motor B için iki vidalı çıkış terminali. B kanalına ait DC motorun iki kablosu bağlanır. |
| M-A | Motor A için iki vidalı çıkış terminali. A kanalına ait DC motorun iki kablosu bağlanır. |
Motor Kontrol Mantığı
| Giriş Sinyalleri | Motor Durumu |
|---|---|
| LOW / LOW | Motor çıkışları yüksek empedanslı, serbest duruş |
| HIGH / LOW | Birinci yönde dönüş |
| LOW / HIGH | Ters yönde dönüş |
| HIGH / HIGH | Motor frenleme / durma |
Bağlantı Notu: Motor sürücü kartının VCC girişine motorun çalışma gerilimine uygun bir besleme uygulanmalıdır. Arduino veya diğer mikrodenetleyicilerle kullanıldığında ortak GND bağlantısı yapılmalıdır. Motorların kalkış ve kilitlenme akımları sürücünün kapasitesini aşmamalıdır. Motor çıkış gerilimi sabit 7.5V değildir; besleme gerilimine ve sürücü üzerindeki gerilim düşümüne bağlıdır.
Kullanım Alanları
- Arduino ve ESP32 tabanlı DC motor kontrol projeleri
- Çizgi izleyen robot ve mini sumo robot uygulamaları
- İki tekerlekli robot araç ve mobil robot sistemleri
- Küçük DC motorların hız ve yön kontrolü
- 4 kablolu bipolar step motor sürme uygulamaları
- Robotik eğitim setleri ve elektronik laboratuvar çalışmaları
- Otomatik mekanizma ve hareket kontrol sistemleri
- PWM tabanlı motor kontrol ve prototipleme projeleri
| Parametre | Değer |
|---|---|
| Çalışma Gerilimi | 2.5V - 12V DC |
| Sürekli Çıkış Akımı | 800mA / Kanal |
| Motor Kontrol Kanalı | 2 Kanal (A ve B) |
| Desteklenen Motorlar | 2 DC Motor veya 1 Bipolar Step Motor |
| Motor Kontrol Yöntemi | H-Köprüsü (H-Bridge) |
| Hız Kontrolü | PWM Destekli |
| Yön Kontrolü | Çift Yönlü (İleri / Geri) |
| Kontrol Girişleri | A-1, A-2, B-1, B-2 |
| Motor Çıkışları | M-A ve M-B |
| Motor Bağlantısı | 4'lü Vidalı Terminal |
| Kontrol Bağlantısı | 6 Pinli Header |
| Enable Pini | Yok |
| Kart Boyutları | 28 - 31 x 21 - 23 mm |